1. AI vật lý (Physical AI) là gì?
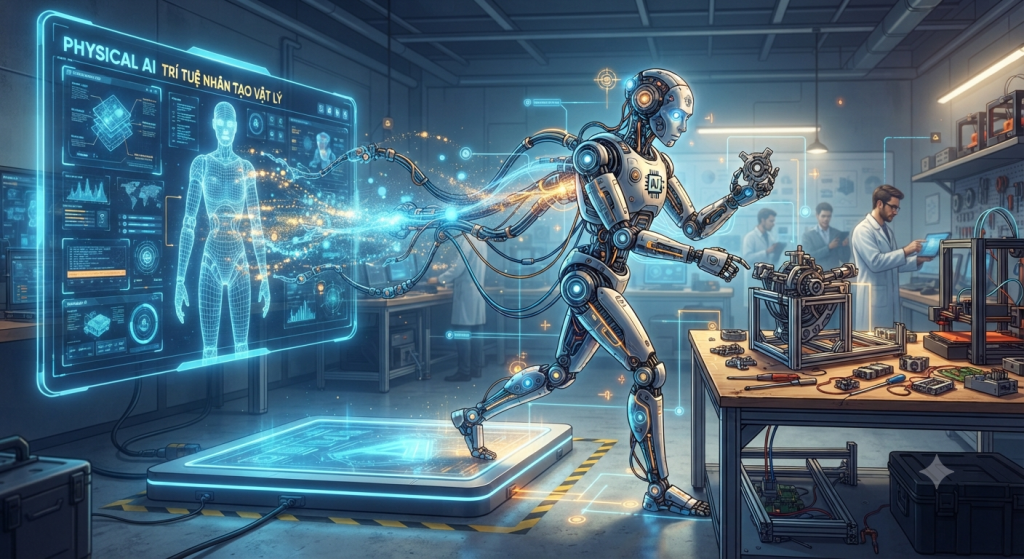
AI vật lý (Physical AI) là một lĩnh vực trí tuệ nhân tạo tập trung phát triển những hệ thống có khả năng nhận thức, phân tích, suy luận, ra quyết định và thực hiện hành động trực tiếp trong thế giới vật lý.
Nếu AI truyền thống chủ yếu hoạt động trong môi trường kỹ thuật số, chẳng hạn như trả lời câu hỏi, viết văn bản, tạo hình ảnh, phân tích dữ liệu hoặc lập trình, thì Physical AI đưa trí tuệ nhân tạo vào những cỗ máy có khả năng tương tác trực tiếp với môi trường xung quanh.
Những hệ thống này có thể tồn tại dưới nhiều hình thức:
- Robot hình người (Humanoid Robots).
- Robot công nghiệp và robot sản xuất.
- Xe tự hành và taxi tự lái.
- Máy bay không người lái (Drone).
- Robot hỗ trợ chăm sóc sức khỏe.
- Robot nông nghiệp.
- Robot cứu hộ và ứng phó thảm họa.
- Máy móc thông minh có khả năng tự vận hành.
Điểm khác biệt quan trọng là AI không chỉ hiểu thông tin mà còn phải hiểu môi trường vật lý, nhận biết vị trí của các vật thể, đánh giá khoảng cách, trọng lực, lực tác động, chuyển động và những thay đổi xung quanh.
Ví dụ: Khi con người yêu cầu một robot lấy chai nước trên bàn, hệ thống phải nhận diện chai nước, xác định vị trí, tính toán đường di chuyển của cánh tay, điều chỉnh lực cầm và thực hiện thao tác mà không làm đổ chai.
Đây chính là bước chuyển từ AI biết suy nghĩ trên dữ liệu sang AI có khả năng hành động trong thế giới thực.
2. Physical AI hoạt động như thế nào?
Một hệ thống Physical AI thường kết hợp nhiều công nghệ khác nhau để tạo thành một chu trình nhận thức và hành động liên tục.
2.1. Hệ thống cảm biến (Sensors)
Cảm biến giúp máy móc thu thập thông tin từ môi trường.
Các loại cảm biến phổ biến gồm:
- Camera RGB: Nhận diện hình ảnh và vật thể.
- Camera chiều sâu (Depth Camera): Đo khoảng cách và hình dạng không gian.
- LiDAR: Quét môi trường bằng tia laser.
- Radar: Phát hiện vật thể và đo chuyển động.
- Cảm biến lực: Đo lực tiếp xúc và lực tác động.
- Cảm biến nhiệt: Phát hiện nhiệt độ.
- IMU: Xác định gia tốc và chuyển động.
- Cảm biến âm thanh: Thu nhận và phân tích âm thanh.
Dữ liệu từ các cảm biến được kết hợp để giúp robot xây dựng nhận thức về môi trường xung quanh.
2.2. Trí tuệ nhân tạo và mô hình nền tảng
Đây là bộ phận xử lý thông tin và đưa ra quyết định.
Các mô hình AI có thể đảm nhiệm:
- Nhận diện hình ảnh.
- Hiểu ngôn ngữ tự nhiên.
- Phân tích tình huống.
- Hiểu mục tiêu của con người.
- Lập kế hoạch hành động.
- Dự đoán chuyển động.
- Học hỏi từ kinh nghiệm.
Một hướng phát triển quan trọng là Vision-Language-Action (VLA), kết hợp khả năng nhìn, hiểu ngôn ngữ và tạo ra hành động.
Ví dụ, con người nói: “Hãy lấy chiếc hộp màu đỏ đặt lên bàn.”
Robot cần nhận diện chiếc hộp, hiểu yêu cầu, xác định vị trí, lập kế hoạch và điều khiển cơ cấu cơ khí để hoàn thành nhiệm vụ.
2.3. Hệ thống điều khiển (Control Systems)
AI có thể đưa ra quyết định, nhưng để biến quyết định thành chuyển động chính xác, hệ thống cần các bộ điều khiển.
Chúng chịu trách nhiệm:
- Điều khiển động cơ.
- Điều chỉnh tốc độ.
- Kiểm soát lực.
- Giữ thăng bằng.
- Điều khiển cánh tay robot.
- Kiểm soát chuyển động của bánh xe.
- Duy trì độ chính xác khi thao tác.
Đặc biệt, các hệ thống điều khiển phải phản ứng nhanh để tránh va chạm và xử lý những thay đổi bất ngờ.
2.4. Cơ thể vật lý (Embodiment)
Khác với chatbot chỉ tồn tại dưới dạng phần mềm, Physical AI cần một cơ thể hoặc hệ thống vật lý để tương tác với thế giới.
Cơ thể đó có thể là:
- Cánh tay robot.
- Robot hình người.
- Xe tự hành.
- Drone.
- Robot di động.
- Máy móc công nghiệp.
Phần cứng quyết định AI có thể thực hiện những hành động nào và giới hạn vật lý của nó ra sao.
2.5. Học tập và cải thiện liên tục
Physical AI có thể sử dụng nhiều phương pháp học máy:
- Supervised Learning: Học có giám sát.
- Reinforcement Learning: Học tăng cường.
- Imitation Learning: Học bằng cách bắt chước hành động.
- Self-Supervised Learning: Học tự giám sát.
- Transfer Learning: Chuyển giao kiến thức.
- Robot Learning: Học tập dành cho robot.
Thông qua dữ liệu và quá trình huấn luyện, robot có thể cải thiện khả năng thực hiện nhiệm vụ trong những môi trường khác nhau.
3. Những công nghệ cốt lõi của Physical AI
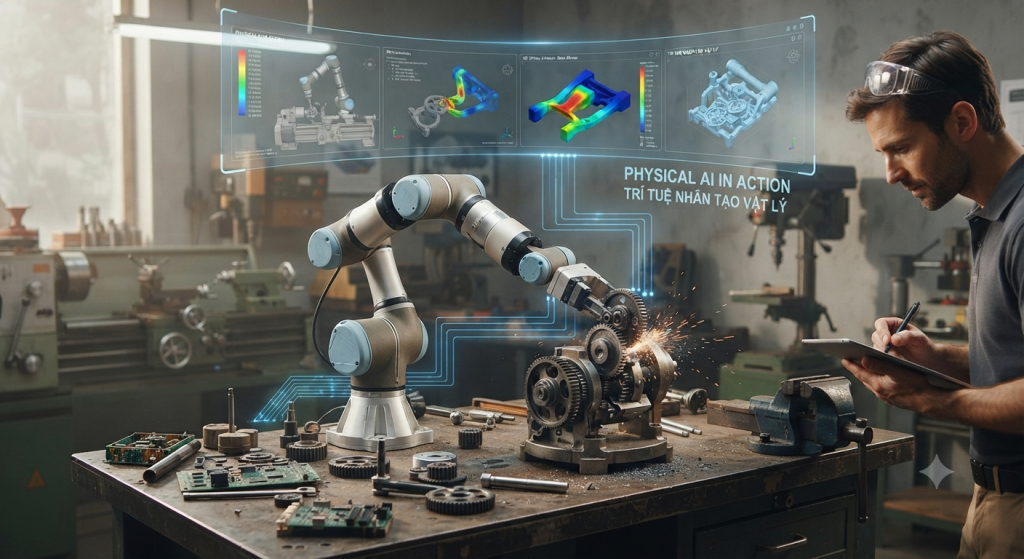
Physical AI không phải một công nghệ đơn lẻ mà là sự kết hợp của nhiều lĩnh vực.
3.1. Computer Vision – Thị giác máy tính
Giúp máy móc nhìn và hiểu thế giới thông qua hình ảnh.
Ứng dụng:
- Nhận diện người.
- Phát hiện vật thể.
- Theo dõi chuyển động.
- Nhận diện khuôn mặt.
- Phân tích không gian.
- Phát hiện vật cản.
3.2. Robotics – Robot học
Nghiên cứu thiết kế, chế tạo và điều khiển robot.
Bao gồm:
- Cơ khí robot.
- Động học.
- Động lực học.
- Điều khiển chuyển động.
- Lập kế hoạch đường đi.
- Tương tác người và robot.
3.3. VLA – Vision-Language-Action
Đây là hướng công nghệ quan trọng giúp kết nối hình ảnh, ngôn ngữ và hành động.
VLA giúp robot hiểu yêu cầu bằng ngôn ngữ tự nhiên, kết hợp với dữ liệu hình ảnh để tạo ra hành động phù hợp.
3.4. World Models – Mô hình thế giới
World Models giúp AI xây dựng mô hình nội tại về môi trường, dự đoán những gì có thể xảy ra khi thực hiện một hành động.
Ví dụ:
Nếu robot đẩy một chiếc hộp, hệ thống có thể dự đoán chiếc hộp sẽ di chuyển theo hướng nào.
Công nghệ này có ý nghĩa lớn đối với khả năng lập kế hoạch và ra quyết định của robot.
3.5. Digital Twin – Bản sao số
Digital Twin là mô hình kỹ thuật số mô phỏng một đối tượng, thiết bị, nhà máy hoặc hệ thống vật lý.
Các nhà nghiên cứu có thể thử nghiệm robot trong môi trường mô phỏng trước khi triển khai ngoài đời thực.
Điều này giúp giảm chi phí, tiết kiệm thời gian và hạn chế rủi ro.
3.6. Edge AI – AI biên
Edge AI cho phép xử lý dữ liệu trực tiếp trên thiết bị thay vì phải gửi toàn bộ dữ liệu lên máy chủ đám mây.
Lợi ích:
- Giảm độ trễ.
- Hạn chế phụ thuộc Internet.
- Tăng khả năng phản ứng thời gian thực.
- Giảm lượng dữ liệu truyền đi.
- Hỗ trợ vận hành tại những nơi không có kết nối ổn định.
4. Những lĩnh vực ứng dụng Physical AI
4.1. Robot hình người (Humanoid Robots)
Robot hình người là một trong những biểu tượng nổi bật của Physical AI.
Chúng được thiết kế với hình dáng gần giống con người, thường có đầu, thân, hai tay và hai chân.
Những khả năng đang được nghiên cứu và phát triển:
- Đi bộ và giữ thăng bằng.
- Nhận diện con người.
- Giao tiếp bằng ngôn ngữ.
- Cầm nắm đồ vật.
- Sử dụng công cụ.
- Thực hiện công việc trong nhà máy.
- Hỗ trợ một số công việc gia đình.
Trong tương lai, robot hình người có thể trở thành một lực lượng lao động bổ sung trong những môi trường được thiết kế phù hợp.
4.2. Nhà máy thông minh
Physical AI có tiềm năng thay đổi ngành công nghiệp sản xuất.
Robot có thể:
- Lắp ráp linh kiện.
- Kiểm tra chất lượng sản phẩm.
- Vận chuyển hàng hóa.
- Phân loại vật liệu.
- Hỗ trợ công nhân.
- Phát hiện sự cố thiết bị.
Sự kết hợp giữa robot, AI và hệ thống quản lý thông minh giúp nhà máy tăng khả năng tự động hóa.
4.3. Giao thông và xe tự hành
Xe tự hành sử dụng camera, radar, LiDAR và các mô hình AI để nhận thức môi trường giao thông.
Các nhiệm vụ gồm:
- Nhận diện phương tiện.
- Phát hiện người đi bộ.
- Nhận diện biển báo.
- Dự đoán tình huống giao thông.
- Lập kế hoạch di chuyển.
- Điều khiển phương tiện.
Physical AI có thể góp phần phát triển taxi tự lái, xe vận chuyển tự động và hệ thống giao thông thông minh.
4.4. Y tế và chăm sóc sức khỏe
Robot thông minh có thể hỗ trợ:
- Phẫu thuật với hệ thống robot chuyên dụng.
- Phục hồi chức năng.
- Vận chuyển thuốc.
- Hỗ trợ người cao tuổi.
- Theo dõi hoạt động bệnh nhân.
- Hỗ trợ nhân viên y tế.
Tuy nhiên, những ứng dụng liên quan đến chẩn đoán và can thiệp y tế vẫn cần sự giám sát chuyên môn, kiểm định và quy trình an toàn nghiêm ngặt.
4.5. Nông nghiệp thông minh
Physical AI có thể ứng dụng trong:
- Robot gieo hạt.
- Robot thu hoạch.
- Drone giám sát đồng ruộng.
- Robot phun thuốc chính xác.
- Phát hiện sâu bệnh.
- Theo dõi tình trạng cây trồng.
Công nghệ này có thể giúp giảm sức lao động và tối ưu hóa hoạt động sản xuất nông nghiệp.
4.6. Xây dựng và khai thác khoáng sản
Robot có thể thực hiện những công việc nguy hiểm hoặc có điều kiện làm việc khắc nghiệt.
Ví dụ:
- Robot kiểm tra công trình.
- Máy móc xây dựng tự động.
- Robot khảo sát hầm mỏ.
- Robot vận chuyển vật liệu.
- Drone giám sát địa hình.
4.7. Cứu hộ và ứng phó thảm họa
Đây là lĩnh vực có tiềm năng ứng dụng rất lớn.
Robot có thể tiếp cận những khu vực nguy hiểm mà con người khó tiếp cận.
Chẳng hạn:
- Tìm kiếm người mắc kẹt.
- Khảo sát tòa nhà sập.
- Phát hiện khí độc.
- Kiểm tra khu vực cháy.
- Hỗ trợ tìm kiếm cứu nạn.
5. Những doanh nghiệp và nền tảng đang phát triển Physical AI
Thị trường Physical AI có sự tham gia của nhiều doanh nghiệp công nghệ, robot và sản xuất.
Một số cái tên đáng chú ý:
NVIDIA
Phát triển hệ sinh thái phần cứng và phần mềm phục vụ AI vật lý, bao gồm nền tảng NVIDIA Isaac, Omniverse, Cosmos và các giải pháp mô phỏng robot.
Tesla
Nghiên cứu robot hình người Optimus, kết hợp AI, thị giác máy tính và công nghệ robot.
Boston Dynamics
Nổi tiếng với những robot có khả năng di chuyển và vận động phức tạp như Atlas, Spot và Stretch.
Figure AI
Phát triển robot hình người Figure với mục tiêu ứng dụng trong môi trường lao động và công nghiệp.
Google DeepMind
Nghiên cứu các mô hình AI, robot học và khả năng tương tác của trí tuệ nhân tạo với thế giới vật lý.
Physical Intelligence
Tập trung phát triển các mô hình AI đa năng dành cho robot, hướng tới khả năng thực hiện nhiều nhiệm vụ khác nhau.
Các doanh nghiệp này đang theo đuổi những hướng phát triển khác nhau. Không phải mọi sản phẩm nghiên cứu đều đã đạt khả năng vận hành thương mại trên quy mô lớn.
6. Physical AI khác gì với AI truyền thống và Generative AI?
| Tiêu chí | AI truyền thống | Generative AI | Physical AI |
| Môi trường | Kỹ thuật số | Kỹ thuật số | Thế giới vật lý |
| Đầu vào | Dữ liệu | Văn bản, hình ảnh, âm thanh | Cảm biến, hình ảnh, âm thanh |
| Đầu ra | Dự đoán, phân loại | Nội dung mới | Hành động vật lý |
| Khả năng vận động | Không phải trọng tâm | Không phải trọng tâm | Có |
| Tương tác vật lý | Hạn chế | Hạn chế | Có |
| Ví dụ | Hệ thống dự báo | ChatGPT | Robot tự hành |
Điểm quan trọng: Physical AI không thay thế hoàn toàn Generative AI. Hai lĩnh vực có thể kết hợp với nhau để tạo nên những hệ thống thông minh hơn.
Ví dụ, một mô hình ngôn ngữ có thể hiểu yêu cầu của con người, trong khi mô hình điều khiển robot chuyển yêu cầu đó thành những chuyển động thực tế.
7. Physical AI và tương lai của robot hình người
Một trong những hướng phát triển đáng chú ý nhất của Physical AI là tạo ra những robot có khả năng thực hiện nhiều công việc khác nhau.
Robot truyền thống thường được lập trình để thực hiện một nhiệm vụ tương đối cố định.
Trong khi đó, robot tích hợp Physical AI hướng tới khả năng:
- Hiểu yêu cầu mới.
- Thích nghi với môi trường thay đổi.
- Học những thao tác mới.
- Tương tác với con người.
- Sử dụng công cụ.
- Phối hợp với những robot khác.
Tuy nhiên, robot đa năng vẫn còn nhiều giới hạn. Khả năng thực hiện nhiệm vụ trong môi trường thử nghiệm không đồng nghĩa với việc có thể hoạt động ổn định trong mọi gia đình, nhà máy hoặc điều kiện thực tế.
8. Những thách thức lớn của Physical AI
Mặc dù có tiềm năng rất lớn, Physical AI vẫn phải đối mặt với nhiều rào cản.
8.1. Khả năng nhận thức chưa hoàn hảo
AI có thể nhận diện sai vật thể, đánh giá sai khoảng cách hoặc hiểu nhầm tình huống.
Trong môi trường vật lý, những sai sót này có thể dẫn đến tai nạn.
8.2. Chi phí phần cứng
Robot cần động cơ, cảm biến, pin, bộ xử lý và hệ thống cơ khí.
Việc chế tạo robot có khả năng vận hành linh hoạt với chi phí thấp vẫn là một thách thức.
8.3. Thiếu dữ liệu huấn luyện
Robot cần rất nhiều dữ liệu thực tế để học cách tương tác với đồ vật và môi trường.
Việc thu thập dữ liệu vật lý thường tốn thời gian, tiền bạc và công sức.
8.4. Khoảng cách giữa mô phỏng và thực tế
Một robot hoạt động tốt trong môi trường mô phỏng chưa chắc hoạt động tốt ngoài đời thực.
Sự khác biệt về ma sát, trọng lực, ánh sáng, độ rung và vật liệu có thể làm thay đổi kết quả.
8.5. An toàn và trách nhiệm pháp lý
Khi robot trực tiếp tác động đến con người và môi trường, vấn đề an toàn trở nên đặc biệt quan trọng.
Cần có:
- Hệ thống dừng khẩn cấp.
- Giới hạn lực và tốc độ.
- Cơ chế phát hiện va chạm.
- Kiểm định an toàn.
- Giám sát hoạt động.
- Quy định trách nhiệm khi xảy ra sự cố.
8.6. Bảo mật và quyền riêng tư
Robot có camera, microphone và kết nối Internet có thể thu thập nhiều dữ liệu nhạy cảm.
Do đó, cần có cơ chế bảo vệ dữ liệu, phân quyền truy cập và chống tấn công mạng.
9. Physical AI có thể thay đổi thế giới như thế nào?
Trong tương lai, Physical AI có thể tạo ra những thay đổi sâu rộng trong nhiều lĩnh vực.
Đối với lao động:
Robot có thể đảm nhận một số công việc nặng nhọc, lặp đi lặp lại hoặc nguy hiểm. Điều này có thể thay đổi cơ cấu nghề nghiệp và yêu cầu kỹ năng của người lao động.
Đối với gia đình:
Robot hỗ trợ gia đình có thể giúp dọn dẹp, vận chuyển đồ vật và thực hiện một số công việc sinh hoạt.
Đối với công nghiệp:
Nhà máy có thể chuyển dần sang mô hình sản xuất tự động hóa linh hoạt hơn.
Đối với giao thông:
Phương tiện tự hành có thể trở thành một phần của hệ thống vận tải thông minh.
Đối với khoa học:
Robot có thể hỗ trợ thí nghiệm, nghiên cứu vật liệu và khám phá những môi trường nguy hiểm.
Đối với nền kinh tế:
Physical AI có khả năng hình thành một ngành công nghiệp mới, kết nối AI, bán dẫn, cơ khí, năng lượng, cảm biến và tự động hóa.
10. Physical AI có phải là bước tiến tới AGI?
Đây là một câu hỏi rất đáng quan tâm.
AGI (Artificial General Intelligence) là khái niệm về trí tuệ nhân tạo tổng quát, có khả năng học hỏi và giải quyết nhiều loại nhiệm vụ trí tuệ khác nhau.
Physical AI và AGI là hai khái niệm khác nhau.
Physical AI tập trung vào khả năng tương tác với thế giới vật lý, trong khi AGI tập trung vào phạm vi năng lực trí tuệ tổng quát.
Tuy nhiên, hai lĩnh vực có thể bổ trợ cho nhau.
Một hệ thống AI có năng lực suy luận mạnh, kết hợp với khả năng nhận thức không gian, học hỏi và điều khiển robot, có thể tạo ra những cỗ máy thông minh và linh hoạt hơn.
Dù vậy, một robot thực hiện được nhiều nhiệm vụ không tự động có nghĩa là nó đã đạt AGI.
11. Việt Nam có cơ hội gì trong lĩnh vực Physical AI?
Việt Nam có nhiều điều kiện để tham gia vào hệ sinh thái Physical AI, đặc biệt trong những lĩnh vực:
- Sản xuất robot công nghiệp.
- Tự động hóa nhà máy.
- Công nghệ bán dẫn.
- Hệ thống cảm biến.
- Thị giác máy tính.
- Robot nông nghiệp.
- Drone.
- Phần mềm điều khiển robot.
- Nghiên cứu AI và robot học.
Thay vì chỉ tập trung phát triển những mô hình AI trên máy tính, Việt Nam có thể mở rộng nghiên cứu sang việc đưa AI vào máy móc, dây chuyền sản xuất và các hệ thống tự động hóa.
Một hướng đi thực tế là kết hợp thế mạnh về sản xuất điện tử, cơ khí, công nghệ phần mềm và tự động hóa để từng bước tham gia sâu hơn vào chuỗi giá trị robot toàn cầu.
12. Học Physical AI cần những kiến thức gì?
Nếu muốn nghiên cứu hoặc phát triển Physical AI, người học cần xây dựng nền tảng liên ngành.
Lập trình:
- Python.
- C++.
- ROS 2.
- Linux.
Trí tuệ nhân tạo:
- Machine Learning.
- Deep Learning.
- Computer Vision.
- Reinforcement Learning.
- Multimodal AI.
Toán học:
- Đại số tuyến tính.
- Giải tích.
- Xác suất thống kê.
- Hình học không gian.
Robot học:
- Kinematics.
- Dynamics.
- Motion Planning.
- Robot Control.
- SLAM.
Phần cứng:
- Vi điều khiển.
- Động cơ điện.
- Cảm biến.
- Bộ xử lý nhúng.
- Hệ thống điện tử.
Mô phỏng:
- NVIDIA Isaac Sim.
- Gazebo.
- MuJoCo.
- NVIDIA Omniverse.
Một người mới bắt đầu có thể học Python, toán học cơ bản và Computer Vision trước khi chuyển sang ROS 2 và mô phỏng robot.
13. Tương lai của Physical AI: Từ máy móc thông minh đến thế giới tự động hóa
Physical AI đại diện cho một hướng phát triển quan trọng của trí tuệ nhân tạo: đưa khả năng nhận thức và ra quyết định từ môi trường kỹ thuật số vào thế giới vật lý.
Trong giai đoạn tiếp theo, sự kết hợp giữa mô hình AI đa phương thức, robot hình người, cảm biến thông minh, chip xử lý chuyên dụng và công nghệ mô phỏng có thể tạo ra những hệ thống tự động hóa ngày càng linh hoạt.
Tuy nhiên, con đường thương mại hóa vẫn phụ thuộc vào nhiều yếu tố: độ tin cậy, giá thành, năng lượng, an toàn, khả năng sản xuất hàng loạt và hiệu quả kinh tế.
Physical AI không đơn thuần là việc chế tạo một robot biết đi hay biết nói.
Mục tiêu lớn hơn là tạo ra những cỗ máy có thể hiểu môi trường, học hỏi từ trải nghiệm, đưa ra quyết định và thực hiện công việc trong thế giới thực.
Nếu Generative AI giúp máy tính tạo ra nội dung, thì Physical AI mở ra khả năng để trí tuệ nhân tạo trực tiếp tham gia vào việc thay đổi thế giới vật chất.
Đây có thể là một trong những hướng phát triển quan trọng nhất của ngành công nghệ trong những thập kỷ tới.
14. CÂU HỎI THƯỜNG GẶP (FAQ)
1. AI vật lý (Physical AI) là gì?
Physical AI là trí tuệ nhân tạo có khả năng nhận thức, suy luận và thực hiện hành động trong thế giới vật lý thông qua robot, phương tiện tự hành hoặc các thiết bị thông minh.
2. Physical AI có giống robot không?
Không hoàn toàn. Robot là một dạng nền tảng vật lý, còn Physical AI là hệ thống trí tuệ giúp máy móc nhận thức, ra quyết định và thích nghi với môi trường.
3. Physical AI khác ChatGPT như thế nào?
ChatGPT chủ yếu tương tác thông qua văn bản và các phương thức kỹ thuật số. Physical AI hướng đến việc điều khiển máy móc và thực hiện hành động trong thế giới thực.
4. Robot hình người có phải Physical AI không?
Robot hình người tích hợp AI để nhận thức, suy luận và hành động là một ứng dụng tiêu biểu của Physical AI.
5. Physical AI có cần Internet không?
Không nhất thiết. Một số tác vụ có thể được xử lý trực tiếp trên thiết bị bằng Edge AI. Những tác vụ khác có thể cần máy chủ đám mây.
6. Physical AI có thể tự học không?
Có. Các hệ thống có thể sử dụng học tăng cường, học bắt chước và những phương pháp học máy khác để cải thiện khả năng thực hiện nhiệm vụ.
7. Physical AI có thể thay thế con người không?
Physical AI có thể tự động hóa một số công việc, nhưng chưa thể thay thế toàn bộ năng lực của con người. Nhiều nhiệm vụ vẫn cần sự giám sát, phán đoán và trách nhiệm của con người.
8. Physical AI có liên quan đến AGI không?
Có liên quan nhưng không đồng nghĩa. Physical AI tập trung vào tương tác vật lý, còn AGI hướng tới năng lực trí tuệ tổng quát.
9. Những ngành nào sẽ hưởng lợi từ Physical AI?
Sản xuất, logistics, y tế, nông nghiệp, giao thông, xây dựng, khai khoáng và cứu hộ là những lĩnh vực có tiềm năng ứng dụng.
10. Việt Nam có thể phát triển Physical AI không?
Có. Việt Nam có thể tham gia thông qua nghiên cứu robot, tự động hóa, bán dẫn, cảm biến, AI và phát triển phần mềm điều khiển.
11. Muốn học Physical AI nên bắt đầu từ đâu?
Nên bắt đầu với Python, toán học, Machine Learning, Computer Vision và kiến thức robot học. Sau đó có thể tìm hiểu ROS 2 và các nền tảng mô phỏng.
12. Physical AI có phải tương lai của ngành robot?
Đây là một trong những hướng phát triển quan trọng của robot học, giúp robot chuyển từ thực hiện nhiệm vụ cố định sang khả năng thích nghi và xử lý nhiều tình huống hơn.
5. Nguồn tham khảo
- NVIDIA – What Is Physical AI?
- Stanford – AI Index Report 2026
- Georgetown CSET – Physical AI
- Physical AI: Evolution, Progress, Challenges, and Prospects
Để lại một bình luận