Robot hình người tích hợp AI (AI-powered humanoid robot) đang trở thành một trong những hướng phát triển quan trọng của ngành Physical AI — AI có khả năng nhận thức và hành động trong thế giới vật lý.
Nếu AI truyền thống hoạt động chủ yếu trên máy tính, thì humanoid robot đưa AI ra ngoài màn hình: nhìn, nghe, hiểu, suy luận, di chuyển, cầm nắm, thao tác và tương tác với con người.
Đến năm 2026, lĩnh vực này đã chuyển dần từ trình diễn nghiên cứu sang thử nghiệm trong nhà máy, logistics và các môi trường dịch vụ. Theo số liệu IFR được Reuters đưa tin, khoảng 7.000 robot hình người đã được bán trên toàn cầu trong năm 2025 cho các ứng dụng công nghiệp và dịch vụ chuyên nghiệp, dù con số này vẫn rất nhỏ so với toàn bộ thị trường robot.
1. Robot hình người là gì?
Robot hình người, hay Humanoid Robot, là robot được thiết kế với hình thái gần giống con người, thường gồm:
- Đầu
- Thân
- Hai tay
- Hai chân hoặc cơ cấu di chuyển tương đương
- Bàn tay nhiều ngón
- Hệ thống cảm biến
- Máy tính/AI điều khiển
Điểm quan trọng không nằm ở việc robot trông giống con người đến mức nào, mà ở khả năng hoạt động trong môi trường vốn được thiết kế cho con người.
Ví dụ:
- mở cửa;
- đi cầu thang;
- cầm chai nước;
- sử dụng dụng cụ;
- lấy hàng trên kệ;
- di chuyển vật thể;
- làm việc tại dây chuyền sản xuất.
Đây chính là một trong những lý do humanoid được quan tâm: thay vì xây dựng một môi trường hoàn toàn mới cho robot, robot có thể học cách sử dụng môi trường hiện có của con người.
2. Khi robot được tích hợp AI thì điều gì thay đổi?
Một robot thông thường có thể được lập trình:
“Điểm A → điểm B → gắp vật → đặt vào vị trí C.”
Robot AI hướng tới cách hoạt động linh hoạt hơn:
“Hãy lấy chiếc hộp màu xanh trên bàn và đặt nó lên kệ.”
AI phải tự phân tích:
Nghe lệnh → hiểu ngôn ngữ → nhìn môi trường → xác định chiếc hộp → lập kế hoạch → di chuyển → điều khiển tay → kiểm tra kết quả.
Đây là bước chuyển từ:
Robot tự động hóa → Robot thông minh → Embodied AI → Physical AI.
3. “Bộ não” của robot AI gồm những gì?
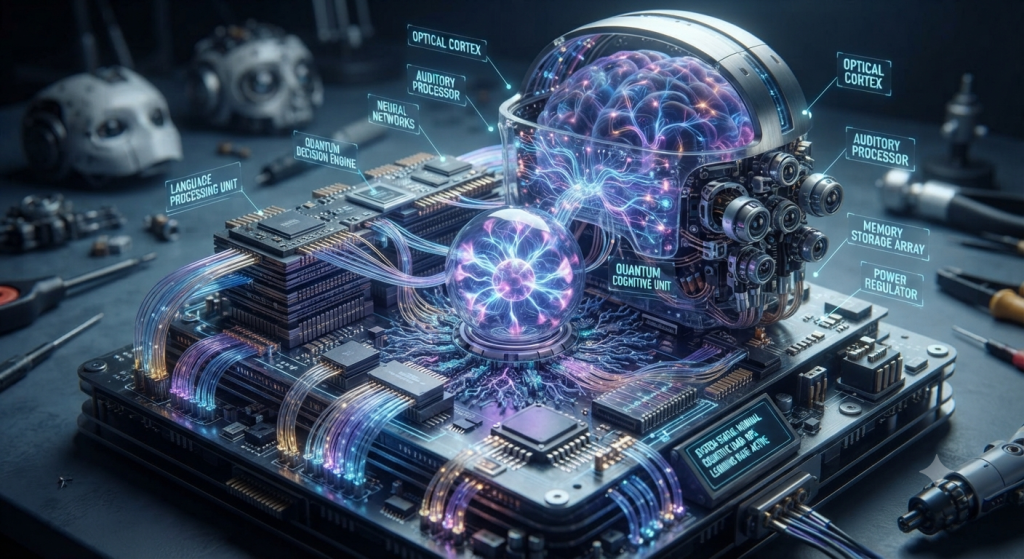
Một humanoid hiện đại có thể được hình dung theo kiến trúc:
Cảm biến → Nhận thức → AI → Lập kế hoạch → Điều khiển → Cơ cấu chấp hành → Phản hồi
👁️ 3.1. Thị giác máy tính
Camera giúp robot quan sát:
- con người;
- vật thể;
- đường đi;
- bàn ghế;
- cửa;
- cầu thang;
- biển báo;
- vị trí tay;
- vật thể cần thao tác.
Các hệ thống mới ngày càng kết hợp video, hình ảnh và ngôn ngữ để robot hiểu nhiệm vụ.
👂 3.2. Nhận dạng âm thanh
Micro cho phép robot:
- nghe lệnh;
- nhận dạng giọng nói;
- xác định hướng âm thanh;
- phát hiện tiếng động bất thường.
Một robot gia đình trong tương lai có thể nhận câu:
“Mang giúp tôi chai nước ở trong bếp.”
Sau đó tự xác định chai nước nào, bếp ở đâu và đường đi như thế nào.
✋ 3.3. Cảm biến xúc giác
Đây là thành phần cực kỳ quan trọng.
Con người không chỉ nhìn mà còn cảm nhận.
Robot cần biết:
- vật có trượt không;
- lực đang tác động bao nhiêu;
- vật cứng hay mềm;
- tay đang chạm vào đâu;
- có đang bóp quá mạnh hay không.
Nghiên cứu về nhận thức cho humanoid hiện nay bao gồm cả thị giác, thính giác, xúc giác, cảm biến tư thế và các dạng cảm biến khác.
4. AI trong robot không chỉ là ChatGPT
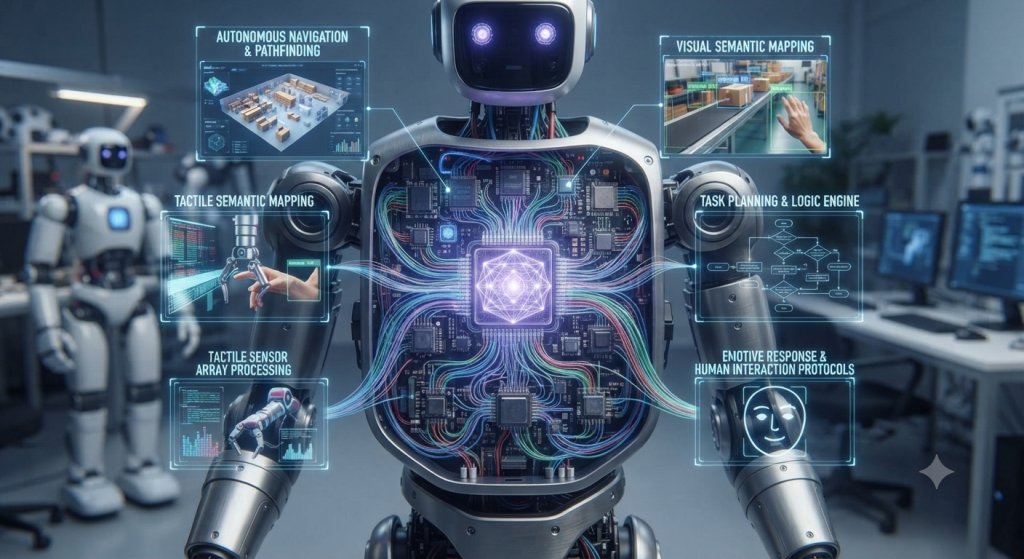
Đây là điểm rất quan trọng.
Một chatbot có thể:
Nhìn → hiểu → trả lời.
Một humanoid phải:
Nhìn → hiểu → suy luận → lập kế hoạch → hành động → cảm nhận kết quả → sửa hành động.
Do đó, robot AI cần nhiều lớp mô hình.
Có thể gồm:
LLM — Large Language Model
Hiểu ngôn ngữ.
VLM — Vision-Language Model
Hiểu hình ảnh + ngôn ngữ.
VLA — Vision-Language-Action Model
Liên kết:
nhìn → hiểu → hành động.
World Model
Xây dựng mô hình về thế giới để dự đoán:
“Nếu tôi làm việc này thì chuyện gì sẽ xảy ra?”
Robot Policy
Chuyển nhận thức thành chuyển động cụ thể.
5. NVIDIA Isaac GR00T đang làm gì?
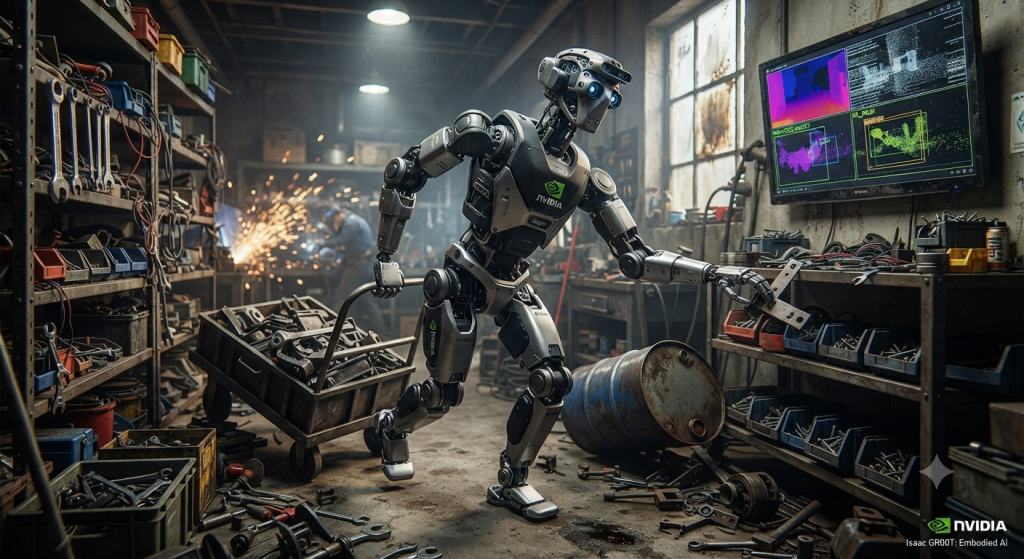
Một ví dụ nổi bật là NVIDIA Isaac GR00T.
NVIDIA mô tả GR00T là nền tảng dành cho robot hình người đa dụng, bao gồm:
- dữ liệu;
- pipeline dữ liệu;
- robot foundation model;
- mô phỏng;
- middleware;
- thư viện tăng tốc;
- hệ thống tính toán trên robot.
GR00T có thể tiếp nhận dữ liệu đa phương thức như video từ camera, lệnh ngôn ngữ và trạng thái của robot, sau đó tạo ra các chuỗi chuyển động để robot thực hiện nhiệm vụ.
NVIDIA cũng công bố thiết kế robot tham chiếu Isaac GR00T kết hợp Unitree H2 Plus, bàn tay năm ngón Sharpa, Jetson Thor và phần mềm/model GR00T dành cho nghiên cứu humanoid.
Đây là một dấu hiệu quan trọng: ngành robot đang dần hình thành mô hình tương tự ngành AI:
Foundation Model → Fine-tuning → Robot → Ứng dụng
thay vì phải lập trình từng hành động riêng lẻ.
6. Robot học như thế nào?
Có nhiều phương pháp.
6.1. Lập trình truyền thống
Con người viết:
Nếu vật ở vị trí X
→ di chuyển tay tới X
→ đóng ngón tay
→ nâng vật
→ di chuyển tới Y
→ mở tay
Ưu điểm:
- dễ kiểm soát;
- phù hợp nhiệm vụ cố định.
Nhược điểm:
- khó mở rộng;
- môi trường thay đổi là robot dễ thất bại.
6.2. Imitation Learning
Con người thực hiện hành động.
Robot quan sát.
Robot học lại.
Ví dụ:
Một người dùng tay lấy cốc → robot quan sát hàng nghìn lần → mô hình học cách thực hiện động tác tương tự.
6.3. Teleoperation
Con người điều khiển robot từ xa.
Dữ liệu chuyển động được ghi lại để huấn luyện AI.
Đây hiện là một phương pháp quan trọng để tạo dữ liệu robot thực tế. NVIDIA cũng đưa Isaac Teleop vào hệ sinh thái GR00T để thu thập dữ liệu trình diễn.
6.4. Reinforcement Learning
Robot thử hành động.
Nếu thành công:
thưởng.
Nếu thất bại:
phạt.
Sau rất nhiều lần thử, AI tìm ra chiến lược tốt hơn.
Phương pháp này đặc biệt hữu ích với:
- đi bộ;
- giữ thăng bằng;
- chạy;
- thao tác;
- phối hợp nhiều khớp.
6.5. Simulation
Robot có thể học trong môi trường ảo trước khi đưa ra đời thực.
Điều này cực kỳ quan trọng vì cho robot thử hàng triệu tình huống mà không phải phá hỏng robot thật.
GR00T kết hợp các công cụ mô phỏng và huấn luyện như Isaac Sim và Isaac Lab để phát triển và đánh giá robot trước khi triển khai thực tế.
7. Tại sao robot lại có hình người?
Không phải chỉ vì “trông ngầu”.
Môi trường của chúng ta được xây dựng cho con người:
- cửa;
- cầu thang;
- bàn;
- ghế;
- xe;
- nhà máy;
- công cụ;
- tay nắm;
- kệ hàng.
Một robot có hình thái gần giống con người có thể tận dụng cơ sở hạ tầng hiện có.
Đó là một trong những luận điểm kỹ thuật quan trọng nhất của humanoid.
8. Bàn tay robot là một bài toán cực khó
Đi bộ đã khó.
Bàn tay còn khó hơn rất nhiều.
Con người có thể:
- cầm quả trứng mà không làm vỡ;
- xoay chìa khóa;
- mở nắp chai;
- nhặt đồng xu;
- kéo dây;
- gấp quần áo;
- sử dụng tua vít.
Đây là những hành động đòi hỏi:
thị giác + xúc giác + lực + điều khiển chính xác + dự đoán vật lý.
Vì vậy, bàn tay nhiều ngón và dexterous manipulation là một trong những chiến trường quan trọng của humanoid robotics.
9. Những công ty đang phát triển robot hình người
Thị trường hiện có nhiều hướng tiếp cận khác nhau.
Boston Dynamics
Nổi bật với Atlas, tập trung mạnh vào chuyển động, thăng bằng và ứng dụng công nghiệp.
Năm 2026, Boston Dynamics đã mở cơ sở thử nghiệm humanoid tại một nhà máy của Hyundai ở Georgia để huấn luyện Atlas cho các nhiệm vụ sản xuất ô tô.
Tesla
Phát triển Optimus, hướng tới robot đa dụng và sản xuất quy mô lớn.
Figure
Tập trung vào humanoid đa nhiệm kết hợp AI.
Unitree
Phát triển các robot như G1 và nhiều nền tảng robot có mức tiếp cận tương đối rộng cho nghiên cứu và phát triển.
Apptronik
Phát triển Apollo, hướng tới ứng dụng công nghiệp và logistics.
1X
Phát triển robot humanoid hướng tới môi trường gia đình, trong đó có NEO.
Các công ty Trung Quốc cũng đang tăng tốc mạnh trong lĩnh vực này, đặc biệt ở các ứng dụng sản xuất, logistics và dịch vụ. Reuters ghi nhận ngành humanoid Trung Quốc đang mở rộng nhanh, trong khi dữ liệu đào tạo thực tế vẫn là một nút thắt lớn.
10. Robot hình người có thể làm gì?
🏭 Nhà máy
- vận chuyển linh kiện;
- lấy hàng;
- đóng gói;
- kiểm tra;
- lắp ráp;
- hỗ trợ công nhân.
Đây hiện là một trong những lĩnh vực dễ triển khai hơn vì môi trường có thể được kiểm soát.
📦 Logistics
Robot có thể:
- lấy hàng;
- phân loại;
- vận chuyển;
- xếp hàng;
- kiểm kê.
🏥 Y tế
Tiềm năng:
- vận chuyển vật tư;
- hỗ trợ hậu cần;
- hỗ trợ người cao tuổi;
- một số nhiệm vụ chăm sóc.
Nhưng đây cũng là lĩnh vực yêu cầu tiêu chuẩn an toàn rất cao.
🏠 Gia đình
Đây có lẽ là bài toán khó hơn nhà máy rất nhiều.
Một ngôi nhà có:
- trẻ em;
- thú cưng;
- đồ vật không cố định;
- sàn khác nhau;
- ánh sáng thay đổi;
- con người di chuyển bất ngờ.
Robot phải xử lý một thế giới gần như không có kịch bản cố định.
11. Robot AI có thể thay thế con người không?
Câu trả lời hiện tại không đơn giản là có hoặc không.
Robot có lợi thế ở:
- công việc lặp lại;
- công việc nguy hiểm;
- môi trường độc hại;
- công việc nặng;
- công việc cần hoạt động liên tục.
Con người vẫn có lợi thế lớn ở:
- xử lý tình huống chưa từng gặp;
- giao tiếp xã hội;
- sáng tạo;
- phán đoán trong môi trường phức tạp;
- trách nhiệm pháp lý;
- các công việc cần sự đồng cảm và tin cậy.
Điều có khả năng xảy ra trước mắt là tự động hóa từng nhiệm vụ, chứ không nhất thiết là một robot lập tức thay thế hoàn toàn một con người.
12. Vấn đề lớn nhất: dữ liệu
AI ngôn ngữ có Internet, sách, tài liệu, mã nguồn và hàng tỷ đoạn văn để học.
Robot thì khác.
Muốn robot học:
“Làm thế nào để lấy một chiếc cốc?”
cần dữ liệu vật lý:
- vị trí tay;
- góc cổ tay;
- lực;
- tốc độ;
- camera;
- trạng thái khớp;
- chuyển động ngón tay;
- kết quả hành động.
Đây là lý do dữ liệu robot đang trở thành một tài sản cực kỳ quan trọng.
Một số chuyên gia trong ngành cho rằng lượng dữ liệu embodied AI hiện vẫn chưa đủ để đạt mức tổng quát như AI ngôn ngữ. Reuters dẫn nhận định rằng việc thiếu dữ liệu chất lượng cao là một trong những trở ngại chính để robot có thể thực hiện nhiều nhiệm vụ trong môi trường chưa biết.
13. “ChatGPT của robot” sẽ là gì?
Đây là một câu hỏi rất thú vị.
ChatGPT tạo ra cuộc cách mạng bằng cách cho máy tính:
hiểu và tạo ngôn ngữ.
Một foundation model cho robot có thể tạo ra bước nhảy tương tự bằng cách cho máy:
hiểu thế giới vật lý và hành động trong thế giới đó.
Khi robot có thể:
Nhìn → hiểu → suy luận → lập kế hoạch → hành động → kiểm tra → học lại
thì chúng ta tiến gần hơn tới General-Purpose Robot.
Nhưng hiện tại không nên đồng nhất khả năng của humanoid hiện nay với AGI. Robot vẫn gặp nhiều giới hạn về dữ liệu, độ tin cậy, an toàn, chi phí và khả năng tổng quát hóa. Các đánh giá hiện tại cũng cho thấy humanoid vẫn đang trong quá trình từ thử nghiệm sang triển khai rộng rãi.
14. Physical AI có thể quan trọng như thế nào?
AI hiện nay chủ yếu tồn tại trong:
máy tính + điện thoại + cloud + phần mềm.
Physical AI đưa AI vào:
robot + xe + máy móc + nhà máy + drone + thiết bị tự động.
Có thể hình dung:
AI = trí tuệ số
Robot = cơ thể vật lý
Physical AI = trí tuệ + cơ thể + môi trường
Đây có thể trở thành một lớp công nghệ mới bên cạnh:
- Internet;
- Cloud;
- Mobile;
- AI.
15. Robot hình người sẽ phát triển theo hướng nào?
Có thể hình dung 5 giai đoạn:
Giai đoạn 1 — Robot trình diễn
Robot đi, chạy, nhảy, biểu diễn.
Giai đoạn 2 — Robot làm nhiệm vụ
Robot thực hiện một số công việc xác định trong nhà máy.
Giai đoạn 3 — Robot đa nhiệm
Robot nhận nhiều loại nhiệm vụ bằng ngôn ngữ tự nhiên.
Giai đoạn 4 — General-Purpose Robot
Robot có khả năng học nhiệm vụ mới với ít dữ liệu.
Giai đoạn 5 — Embodied General Intelligence
Robot có khả năng hiểu môi trường, tự lập kế hoạch và thích nghi ở mức rất cao.
Giai đoạn 4–5 vẫn là mục tiêu nghiên cứu, không phải trạng thái đã đạt được rộng rãi vào năm 2026.
16. Những rào cản lớn nhất
⚡ Năng lượng
Robot phải mang pin nhưng vẫn cần đủ năng lượng cho:
- động cơ;
- máy tính;
- camera;
- cảm biến;
- AI.
🧠 Tính toán
AI càng mạnh → nhu cầu tính toán càng lớn.
Nhưng robot cần phản ứng trong thời gian thực.
Không thể lúc nào cũng gửi mọi thứ lên cloud rồi chờ phản hồi.
Vì vậy edge AI và chip AI trên robot rất quan trọng.
🔋 Pin
Một robot muốn hoạt động cả ngày cần nguồn năng lượng đủ lớn nhưng vẫn phải:
- nhẹ;
- an toàn;
- có mật độ năng lượng cao.
🦾 Cơ cấu cơ khí
Robot phải vừa:
- mạnh;
- nhẹ;
- chính xác;
- bền;
- tiết kiệm điện.
Đây là bài toán cơ điện tử cực kỳ khó.
🛡️ An toàn
Một robot nặng hàng chục kilogram có thể tạo ra lực rất lớn.
AI sai một hành động có thể gây hậu quả vật lý.
Vì vậy robot phải có:
- giới hạn lực;
- cảm biến;
- vùng an toàn;
- cơ chế dừng khẩn cấp;
- kiểm soát quyền hành động.
17. Robot hình người có cần Internet không?
Không nhất thiết.
Một robot có thể chia AI thành:
Cloud AI
Xử lý:
- mô hình lớn;
- dữ liệu;
- huấn luyện;
- cập nhật.
Edge AI
Xử lý ngay trên robot:
- thị giác;
- điều khiển;
- phản ứng;
- cân bằng;
- an toàn.
Kiến trúc tốt có thể kết hợp cả hai.
Mất Internet nhưng robot vẫn phải giữ được các chức năng an toàn cơ bản.
18. Một robot humanoid tương lai có thể hoạt động như thế nào?
Ví dụ người dùng nói:
“Dọn bàn ăn giúp tôi.”
Robot:
1. Nghe câu lệnh.
2. Chuyển giọng nói thành văn bản.
3. AI hiểu mục tiêu.
4. Camera quét căn phòng.
5. Nhận diện đĩa, cốc, thìa.
6. Lập kế hoạch.
7. Đi tới bàn.
8. Điều khiển tay.
9. Cảm nhận lực.
10. Gắp từng vật.
11. Đặt vào vị trí phù hợp.
12. Kiểm tra lại.
13. Báo hoàn thành.
Đây chính là khác biệt giữa:
robot được lập trình cho một hành động
và
robot có khả năng hiểu mục tiêu.
19. Robot + AI + Internet + Cloud sẽ tạo ra điều gì?
Một bước tiến xa hơn có thể là:
Robot ↔ Cloud ↔ AI Foundation Model ↔ Robot khác
Robot A học được kỹ năng.
Dữ liệu được đưa về hệ thống.
AI cập nhật.
Robot B, C, D có thể nhận kỹ năng mới.
Khi đó có thể xuất hiện một dạng:
“mạng lưới trí tuệ vật lý.”
Đây là một trong những ý tưởng đáng chú ý nhất của tương lai Physical AI.
20. Robot hình người có phải tương lai chắc chắn?
Không.
Humanoid có nhiều ưu điểm, nhưng không phải nhiệm vụ nào cũng cần hình dạng con người.
Ví dụ:
- robot hút bụi không cần chân;
- robot kho hàng có thể dùng bánh xe;
- robot phẫu thuật có hình dạng hoàn toàn khác;
- robot công nghiệp có thể tối ưu cho một nhiệm vụ duy nhất.
Vì vậy tương lai có thể không phải:
“mọi robot đều có hình người”
mà là:
“AI có thể điều khiển nhiều loại cơ thể robot khác nhau.”
Humanoid chỉ là một trong những dạng cơ thể quan trọng.
21. Từ robot đến AGI vật lý
Một hướng nghiên cứu rất đáng chú ý là:
LLM → Multimodal AI → World Model → Embodied AI → Physical AI → General-Purpose Robot
Nếu một hệ thống có thể:
- hiểu ngôn ngữ;
- nhìn;
- nghe;
- nhận biết không gian;
- hiểu vật lý;
- lập kế hoạch;
- sử dụng công cụ;
- học kỹ năng;
- tự sửa lỗi;
- truyền kỹ năng sang robot khác;
thì khoảng cách giữa AI kỹ thuật số và trí tuệ vật lý sẽ ngày càng nhỏ.
Tuy nhiên, đó vẫn là một mục tiêu nghiên cứu dài hạn chứ chưa phải công nghệ hoàn thiện.
22. Tương lai 5–10 năm tới
Nếu tốc độ phát triển hiện tại tiếp tục, humanoid có thể mở rộng trước tiên ở:
Nhà máy → kho hàng → logistics → dịch vụ → môi trường thương mại → một phần gia đình.
Một tín hiệu đáng chú ý là IFR mới bắt đầu đưa dữ liệu humanoid vào thống kê robot công nghiệp và dịch vụ; Reuters dẫn ước tính của Bank of America Global Research rằng lượng humanoid có thể đạt khoảng 90.000 đơn vị trong năm 2026 và 1,2 triệu vào năm 2030, nhưng đây là dự báo thị trường chứ không phải số liệu đã xảy ra.
23. Kết luận
Robot hình người tích hợp AI không đơn giản là:
“một con robot biết nói.”
Nó là sự kết hợp của:
AI + Robotics + Computer Vision + Machine Learning + Sensor + Actuator + Edge Computing + Simulation + Data + Control Theory + Mechanical Engineering.
Nếu AI truyền thống đưa trí tuệ vào phần mềm, thì humanoid đang cố đưa trí tuệ đó vào thế giới vật lý.
Và có lẽ câu hỏi lớn nhất của thập niên tới không phải:
“Robot có giống con người không?”
mà là:
“AI có thể học cách tồn tại và hành động hiệu quả trong thế giới vật lý đến mức nào?”
Đó chính là bài toán trung tâm của Physical AI và Embodied Intelligence.
❓ FAQ — Câu hỏi thường gặp
1. Robot hình người tích hợp AI là gì?
Là robot có hình thái gần giống con người và sử dụng AI để nhận thức môi trường, hiểu lệnh, lập kế hoạch và thực hiện hành động vật lý.
2. Humanoid robot có phải AGI không?
Không. Humanoid là một loại robot/cơ thể vật lý. AGI là khái niệm về trí tuệ nhân tạo có khả năng tổng quát rộng. Một robot có thể sử dụng AI rất mạnh mà chưa đạt AGI.
3. Robot AI có thể tự học không?
Có. Các phương pháp như imitation learning, reinforcement learning, teleoperation và foundation model cho robot cho phép robot học kỹ năng từ dữ liệu.
4. Robot có thể hiểu tiếng Việt không?
Về nguyên tắc có thể, nếu hệ thống AI phía trên hỗ trợ tiếng Việt. Nhưng hiểu ngôn ngữ và thực hiện chính xác hành động vật lý là hai bài toán khác nhau.
5. Robot có cần Internet không?
Không nhất thiết. Các chức năng điều khiển và an toàn quan trọng có thể chạy trực tiếp trên robot; những tác vụ AI lớn có thể sử dụng cloud.
6. Robot có thể làm việc trong nhà máy không?
Có. Đây hiện là một trong những môi trường được quan tâm nhiều nhất vì nhiệm vụ và không gian có thể được kiểm soát tốt hơn môi trường gia đình.
7. Robot có thể làm việc nhà không?
Có tiềm năng, nhưng đây là bài toán khó vì nhà ở có môi trường thay đổi liên tục và rất nhiều tình huống bất ngờ.
8. Điều gì khiến robot khó hơn chatbot?
Chatbot chủ yếu xử lý thông tin. Robot phải xử lý thông tin + không gian + thời gian + vật lý + chuyển động + an toàn.
9. NVIDIA GR00T là gì?
GR00T là nền tảng robot humanoid của NVIDIA, bao gồm foundation models, dữ liệu, mô phỏng, công cụ phát triển và hạ tầng tính toán cho robot.
10. Robot có thể thay thế con người hoàn toàn không?
Hiện chưa có cơ sở để kết luận như vậy. Khả năng tự động hóa sẽ khác nhau rất lớn tùy công việc, môi trường, chi phí và mức độ an toàn cần thiết.
11. Vấn đề lớn nhất của humanoid hiện nay là gì?
Một nhóm thách thức lớn gồm dữ liệu đào tạo, độ tin cậy, khả năng tổng quát hóa, năng lượng, chi phí, điều khiển chuyển động và an toàn.
12. Physical AI có phải bước tiếp theo của AI?
Đây là một hướng phát triển quan trọng đang được nghiên cứu mạnh, nhưng không nên xem đó là một kết luận chắc chắn về “bước tiếp theo” duy nhất của AI.
Để lại một bình luận