Physical AI là gì?
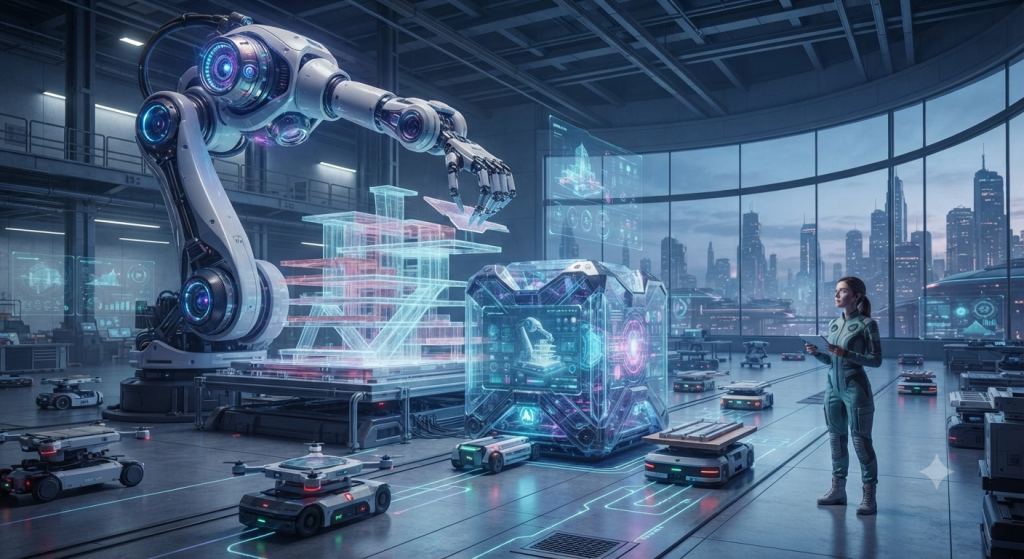
Trong những năm đầu của làn sóng AI hiện đại, phần lớn chúng ta tương tác với trí tuệ nhân tạo thông qua màn hình.
Ta nhập câu hỏi.
AI trả lời.
Ta gửi hình ảnh.
AI phân tích.
Ta đưa tài liệu.
AI tóm tắt.
Nhưng thế giới thực không chỉ tồn tại trên màn hình.
Con người phải đi lại, cầm nắm đồ vật, mở cửa, di chuyển hàng hóa, sửa chữa máy móc, nấu ăn, xây dựng và tương tác với môi trường xung quanh.
Đây chính là nơi Physical AI xuất hiện.
Physical AI có thể hiểu đơn giản là hướng phát triển AI cho phép hệ thống cảm nhận thế giới vật lý, hiểu tình huống, đưa ra quyết định và thực hiện hành động thông qua cơ thể hoặc máy móc.
Một hệ thống Physical AI có thể bao gồm:
- AI;
- camera;
- cảm biến;
- microphone;
- bộ xử lý;
- mô hình thị giác;
- mô hình ngôn ngữ;
- mô hình hành động;
- robot;
- động cơ;
- hệ thống điều khiển;
- phần mềm mô phỏng.
Nói ngắn gọn:
AI + cảm nhận + suy luận + hành động = Physical AI.
⸻
Khác gì với AI thông thường?
Một chatbot có thể trả lời:
“Cốc nước đang ở trên bàn.”
Nhưng Physical AI cần làm nhiều hơn.
Nó phải:
- nhìn thấy chiếc cốc;
- xác định vị trí;
- hiểu hình dạng;
- ước lượng khoảng cách;
- di chuyển cánh tay;
- điều chỉnh lực;
- cầm chiếc cốc;
- đưa nó đến vị trí mong muốn.
Đây là sự khác biệt rất lớn.
AI thông thường chủ yếu xử lý thông tin.
Physical AI phải xử lý thông tin + không gian + thời gian + vật lý + hành động.
⸻
Robot hình người là một ứng dụng quan trọng
Robot hình người đang trở thành một trong những hướng phát triển nổi bật của Physical AI.
Hình dạng giống con người có một lợi thế đáng chú ý: thế giới hiện tại vốn được xây dựng cho cơ thể con người.
Nhà ở có cửa.
Cầu thang có bậc.
Bàn có độ cao nhất định.
Công cụ được thiết kế cho bàn tay người.
Nhà máy có dây chuyền được xây dựng quanh kích thước và chuyển động của con người.
Nếu robot có hình thái tương đối giống con người, về lý thuyết nó có thể sử dụng nhiều môi trường hiện có mà không cần thay đổi toàn bộ cơ sở hạ tầng.
⸻
Robot không chỉ cần “thông minh”
Một sai lầm phổ biến là nghĩ rằng chỉ cần đưa một mô hình AI mạnh vào robot thì robot sẽ lập tức trở nên thông minh.
Thực tế phức tạp hơn rất nhiều.
Robot cần giải quyết đồng thời nhiều vấn đề.
1. Nhận thức
Robot phải biết:
- vật thể ở đâu;
- vật thể là gì;
- người đang ở đâu;
- môi trường có thay đổi không;
- có vật cản hay không.
2. Định vị
Robot phải biết vị trí của chính nó trong môi trường.
3. Lập kế hoạch
Robot phải xác định cách thực hiện nhiệm vụ.
4. Điều khiển
Robot phải biến kế hoạch thành chuyển động thực tế.
5. Phản hồi
Robot phải liên tục quan sát kết quả và điều chỉnh.
Đây là một vòng lặp:
Cảm nhận → Hiểu → Lập kế hoạch → Hành động → Quan sát → Điều chỉnh.
Con người thực hiện vòng lặp này gần như liên tục mà không cần suy nghĩ có ý thức về từng bước.
Robot thì phải xây dựng toàn bộ hệ thống để thực hiện nó.
⸻
Vì sao bàn tay robot khó?
Đi bộ đã khó.
Nhưng thao tác bằng tay còn khó hơn.
Con người có:
- nhiều khớp;
- xúc giác;
- cảm giác lực;
- khả năng điều chỉnh rất nhanh;
- khả năng phối hợp mắt và tay;
- kinh nghiệm tích lũy từ hàng nghìn hành động.
Một bàn tay robot muốn nhặt một vật thể không chỉ cần biết vật thể nằm ở đâu.
Nó còn phải biết:
- nên tiếp cận từ hướng nào;
- dùng lực bao nhiêu;
- vị trí ngón tay;
- vật thể có trơn không;
- vật thể có dễ vỡ không;
- sau khi cầm có bị trượt không.
Đây là một trong những bài toán khó của robotics.
⸻
Thị giác máy tính trở thành “đôi mắt” của robot
Camera là một trong những cảm biến quan trọng nhất đối với Physical AI.
Nhưng robot không chỉ cần chụp ảnh.
Nó cần hiểu hình ảnh.
Ví dụ, camera nhìn thấy:
Một chiếc hộp nằm cạnh một chai nước trên bàn.
Hệ thống cần chuyển hình ảnh thành thông tin có thể hành động:
Hộp → vật thể
Chai → vật thể
Bàn → bề mặt
Khoảng cách → thông tin không gian
Vị trí → tọa độ
Quan hệ → chai nằm bên phải hộp
Đây là nơi AI thị giác kết hợp với robotics.
⸻
Robot cần nhiều loại cảm biến
Camera không thể giải quyết tất cả.
Một robot hiện đại có thể sử dụng nhiều loại cảm biến:
- camera RGB;
- camera chiều sâu;
- LiDAR;
- cảm biến lực;
- cảm biến xúc giác;
- IMU;
- encoder;
- microphone;
- cảm biến nhiệt;
- cảm biến khoảng cách.
Mỗi cảm biến cung cấp một phần thông tin.
AI có thể kết hợp chúng để xây dựng mô hình về môi trường.
Đây được gọi rộng hơn là sensor fusion – hợp nhất cảm biến.
⸻
AI Agent và Physical AI
AI Agent có khả năng lập kế hoạch và sử dụng công cụ.
Physical AI đưa khả năng đó vào thế giới thực.
Ví dụ, một người nói:
“Dọn chiếc bàn này.”
AI phải chuyển yêu cầu thành chuỗi hành động:
Hiểu mục tiêu → xác định đồ vật → phân loại → lập kế hoạch → di chuyển → nhặt đồ → đặt đồ → kiểm tra kết quả.
Nếu robot có khả năng thực hiện toàn bộ chuỗi trên, nó không còn đơn thuần là một cỗ máy được lập trình theo từng thao tác cố định.
Nó trở thành một hệ thống có khả năng diễn giải mục tiêu và thực hiện nhiệm vụ.
⸻
Physical AI và nhà máy
Nhà máy là một trong những môi trường có tiềm năng ứng dụng Physical AI cao.
Robot có thể thực hiện:
- vận chuyển;
- phân loại;
- kiểm tra sản phẩm;
- lắp ráp;
- đóng gói;
- kiểm tra lỗi;
- hỗ trợ bảo trì;
- xử lý vật liệu.
Một nhà máy truyền thống thường yêu cầu robot thực hiện nhiệm vụ được xác định rất rõ.
Physical AI hướng tới khả năng giúp robot thích ứng tốt hơn khi:
- vật thể thay đổi;
- vị trí thay đổi;
- môi trường thay đổi;
- nhiệm vụ thay đổi.
Đây là bước chuyển từ automation – tự động hóa cố định sang intelligent automation – tự động hóa có khả năng thích ứng.
⸻
Physical AI trong gia đình
Nếu công nghệ tiếp tục tiến bộ, robot gia đình có thể trở thành một lĩnh vực đáng chú ý.
Một robot gia đình có thể hướng tới những nhiệm vụ như:
- mang đồ vật;
- hỗ trợ dọn dẹp;
- kiểm tra nhà;
- hỗ trợ người dùng thao tác với thiết bị;
- vận chuyển đồ;
- hỗ trợ các công việc lặp lại.
Tuy nhiên, môi trường gia đình khó hơn nhà máy rất nhiều.
Nhà máy có thể được thiết kế để robot hoạt động.
Nhà ở thì không.
Mỗi căn nhà có:
- đồ đạc khác nhau;
- ánh sáng khác nhau;
- không gian khác nhau;
- con người di chuyển không dự đoán trước;
- vật thể có kích thước và vị trí thay đổi.
Vì vậy, robot gia đình cần khả năng thích nghi rất cao.
⸻
Simulation: đào tạo robot trong thế giới ảo
Một robot thật không thể liên tục thử nghiệm những hành động nguy hiểm.
Vì vậy, mô phỏng trở thành công cụ quan trọng.
Trong môi trường ảo, robot có thể thực hiện hàng nghìn hoặc hàng triệu lần thử nghiệm.
Ví dụ:
Thử → thất bại → thay đổi → thử lại → thành công.
Quá trình này có thể được thực hiện nhanh hơn nhiều so với việc thử nghiệm hoàn toàn trên robot thật.
Khi mô hình học được kỹ năng trong môi trường mô phỏng, một phần kiến thức có thể được chuyển sang robot thật.
Quá trình này thường được gọi là sim-to-real.
⸻
Dữ liệu trở thành tài nguyên quan trọng
AI ngôn ngữ cần dữ liệu văn bản.
AI hình ảnh cần dữ liệu hình ảnh.
Physical AI cần thêm một loại dữ liệu phức tạp hơn:
Dữ liệu hành động.
Robot cần học:
- nhìn thấy gì;
- hành động thế nào;
- kết quả ra sao.
Ví dụ:
Nhìn chiếc cốc → đưa tay tới → nắm → nâng → di chuyển → đặt xuống.
Nếu có đủ dữ liệu, AI có thể học được mối quan hệ giữa nhận thức và hành động.
Đây là một trong những lý do dữ liệu robotics ngày càng trở nên quan trọng.
⸻
Physical AI có thể tạo ra thay đổi lớn nào?
Nếu công nghệ đạt được mức độ tin cậy đủ cao, tác động có thể xuất hiện trong nhiều lĩnh vực:
Công nghiệp
Robot có thể thực hiện nhiều nhiệm vụ hơn và thích ứng với thay đổi.
Logistics
Robot có thể hỗ trợ kho hàng và vận chuyển.
Xây dựng
Robot có thể hỗ trợ những công việc nặng hoặc nguy hiểm.
Nông nghiệp
AI có thể kết hợp robot với camera và cảm biến để giám sát và xử lý cây trồng.
Y tế
Robot có thể hỗ trợ một số quy trình và nhiệm vụ trong môi trường y tế.
Không gian
Robot tự động có thể thực hiện nhiệm vụ tại những nơi con người khó hoặc không thể trực tiếp làm việc.
Gia đình
Robot có thể trở thành một dạng trợ lý vật lý.
⸻
Những giới hạn rất lớn vẫn còn tồn tại
Physical AI chưa phải công nghệ hoàn thiện.
Các vấn đề lớn gồm:
- độ tin cậy;
- an toàn;
- chi phí;
- thời lượng pin;
- độ bền;
- tốc độ phản hồi;
- khả năng thao tác;
- dữ liệu huấn luyện;
- khả năng hoạt động trong môi trường không xác định.
Một chatbot trả lời sai có thể gây phiền.
Một robot cầm sai vật thể có thể làm vỡ đồ.
Một robot công nghiệp thực hiện sai hành động có thể gây thiệt hại hoặc nguy hiểm.
Vì vậy, tiêu chuẩn an toàn của Physical AI cao hơn rất nhiều so với một phần mềm chỉ hoạt động trên màn hình.
⸻
Physical AI có phải là bước tiến tới AGI?
Đây là một câu hỏi lớn.
AGI thường được dùng để chỉ một hệ thống AI có khả năng thực hiện nhiều loại nhiệm vụ trí tuệ ở mức tổng quát.
Physical AI không đồng nghĩa với AGI.
Một robot có khả năng thao tác tốt chưa chắc đã có trí tuệ tổng quát.
Ngược lại, một AI có khả năng suy luận tốt nhưng không có cơ thể cũng có thể thiếu khả năng tương tác trực tiếp với thế giới vật lý.
Vì vậy, Physical AI có thể được xem là một hướng phát triển quan trọng của AI, nhưng không nên đồng nhất nó với AGI.
⸻
Từ AI trên màn hình đến AI trong thế giới thực
Có thể hình dung sự phát triển này theo một chuỗi:
AI đọc → AI nhìn → AI nghe → AI suy luận → AI lập kế hoạch → AI sử dụng công cụ → AI hành động.
Khi AI có thể thực hiện hành động trong thế giới vật lý, ranh giới giữa phần mềm và máy móc bắt đầu thay đổi.
Máy tính không còn chỉ là thiết bị xử lý thông tin.
Nó có thể trở thành bộ não của một hệ thống có khả năng cảm nhận và hành động.
⸻
FAQ – Câu hỏi thường gặp
Physical AI là gì?
Physical AI là hướng phát triển AI cho phép hệ thống cảm nhận, suy luận và hành động trong môi trường vật lý thông qua robot hoặc các thiết bị tự động.
Physical AI có giống robot không?
Không hoàn toàn. Robot là phần cứng có khả năng thực hiện hành động vật lý, còn Physical AI là lớp trí tuệ và hệ thống AI giúp máy hiểu và tương tác với môi trường.
Robot hình người có phải Physical AI không?
Robot hình người có thể là một ứng dụng của Physical AI, đặc biệt khi robot sử dụng AI để nhận thức môi trường, lập kế hoạch và thực hiện nhiệm vụ.
Physical AI có cần Internet không?
Không nhất thiết. Một số xử lý có thể thực hiện trực tiếp trên robot, trong khi các tác vụ khác có thể sử dụng cloud.
AI có thể điều khiển robot bằng ngôn ngữ tự nhiên không?
Về mặt công nghệ, đây là một hướng phát triển đang được nghiên cứu và triển khai. Mục tiêu là chuyển yêu cầu của con người thành kế hoạch hành động mà robot có thể thực hiện.
Vì sao robot hình người khó phát triển?
Robot phải giải quyết đồng thời nhiều bài toán như thị giác, cân bằng, chuyển động, thao tác bằng tay, nhận thức không gian, lập kế hoạch và an toàn.
Physical AI có thay thế con người không?
Không thể kết luận theo một kịch bản duy nhất. Tác động phụ thuộc vào năng lực công nghệ, chi phí, quy định, mô hình kinh doanh và cách xã hội triển khai robot.
Physical AI có liên quan đến AGI không?
Có mối liên hệ về mặt nghiên cứu, nhưng hai khái niệm không giống nhau. Physical AI tập trung vào khả năng AI tương tác với thế giới vật lý, còn AGI thường đề cập đến năng lực trí tuệ tổng quát.
⸻
Kết luận
AI đang bước qua một giai đoạn mới.
Từ những hệ thống chỉ biết xử lý văn bản, hình ảnh và âm thanh, công nghệ đang hướng tới những hệ thống có thể quan sát thế giới, hiểu tình huống, lập kế hoạch và thực hiện hành động.
Đó chính là không gian của Physical AI.
Nếu AI truyền thống đưa trí tuệ nhân tạo vào phần mềm, thì Physical AI đang tìm cách đưa trí tuệ đó vào máy móc và thế giới vật lý.
Và khi hai lĩnh vực này hội tụ — AI + Robotics + Computer Vision + Sensor + Simulation + Automation — máy móc có thể trở thành một nền tảng hoàn toàn mới cho điện toán.
TrungGlobal Tech — Công nghệ hôm nay, thế giới ngày mai.
Để lại một bình luận